गेल्या दशकात किंवा त्यापेक्षा कमी कालावधीत, तुम्ही भेटलेल्या प्रत्येक ऑटोमेकरला सेल्फ-ड्रायव्हिंग कारच्या बाजारपेठेत पूर येण्याच्या शक्यतांबद्दल उत्सुकता होती. काही प्रमुख वाहन निर्मात्यांनी 'नॉट-ऑटोनॉमस' वाहने लाँच केली आहेत जी स्वतःला महामार्गावरून खाली चालवू शकतात (अर्थातच चालकांकडून सतत लक्ष ठेवून), स्वायत्त तंत्रज्ञान तज्ञांच्या विश्वासानुसार घडले नाही.
२०१९ मध्ये, जागतिक स्तरावर सुमारे ३१ दशलक्ष स्वायत्त वाहने (काही प्रमाणात स्वायत्तता असलेली) वापरात होती. २०२४ पर्यंत ही संख्या ५४ दशलक्षपर्यंत वाढण्याचा अंदाज आहे. २०२० मध्ये ३% घट होऊनही, बाजारपेठेत ६०% वाढ होऊ शकते, असे कल दर्शवतात.
सेल्फ-ड्रायव्हिंग कार अपेक्षेपेक्षा खूप उशिरा सुरू होण्याची अनेक कारणे असली तरी, एक प्राथमिक कारण म्हणजे व्हॉल्यूम, विविधता आणि प्रमाणीकरणाच्या बाबतीत दर्जेदार प्रशिक्षण डेटाचा अभाव. परंतु स्वायत्त वाहन विकासासाठी प्रशिक्षण डेटा महत्वाचे का आहे?
स्वायत्त वाहनांसाठी प्रशिक्षण डेटाचे महत्त्व
एआयच्या इतर कोणत्याही उपयोगापेक्षा स्वायत्त वाहने अधिक डेटा-चालित आणि डेटावर अवलंबून असतात. स्वायत्त वाहन प्रणालींची गुणवत्ता मोठ्या प्रमाणावर वापरल्या जाणाऱ्या प्रशिक्षण डेटाच्या प्रकार, प्रमाण आणि विविधतेवर अवलंबून असते.
स्वयंचलित वाहने कमीतकमी किंवा कोणत्याही मानवी हस्तक्षेपाशिवाय चालवता यावीत, हे सुनिश्चित करण्यासाठी, त्यांना रस्त्यांवर प्रत्यक्ष उपस्थित असलेल्या उत्तेजनांना समजून घेणे, ओळखणे आणि त्यांच्याशी संवाद साधणे आवश्यक आहे. हे घडण्यासाठी, सुरक्षित नेव्हिगेशन प्रदान करण्याकरिता अनेक न्यूरल नेटवर्क्सना एकमेकांशी संवाद साधावा लागतो आणि सेन्सर्सकडून गोळा केलेल्या डेटावर प्रक्रिया करावी लागते.
स्वायत्त वाहनांसाठी प्रशिक्षण डेटा कसा मिळवायचा?
रीअल-टाइममध्ये वाहन येऊ शकते अशा प्रत्येक संभाव्य परिस्थितीवर विश्वासार्ह AV प्रणाली प्रशिक्षित केली जाते. अचूक वाहन वर्तन तयार करण्यासाठी पर्यावरणीय चलांमधील वस्तू आणि घटक ओळखण्यासाठी तयार असणे आवश्यक आहे. परंतु प्रत्येक एज केस अचूकपणे हाताळण्यासाठी एवढ्या मोठ्या प्रमाणात डेटासेट गोळा करणे हे एक आव्हान आहे.
AV प्रणाली योग्यरित्या प्रशिक्षित करण्यासाठी, प्रतिमेतील वस्तू ओळखण्यासाठी आणि वर्णन करण्यासाठी व्हिडिओ आणि प्रतिमा भाष्य तंत्र वापरले जातात. कॅमेरा-व्युत्पन्न फोटोंचा वापर करून प्रशिक्षण डेटा संकलित केला जातो, प्रतिमांचे वर्गीकरण करून आणि त्यांचे अचूक लेबलिंग करून ओळखले जाते.
भाष्य केलेल्या प्रतिमा मशीन लर्निंग सिस्टम आणि संगणकांना आवश्यक कार्ये कशी करावी हे शिकण्यास मदत करतात. सिग्नल, रस्त्यांची चिन्हे, पादचारी, हवामान, वाहनांमधील अंतर, खोली आणि इतर संबंधित माहिती यासारख्या संदर्भित गोष्टी प्रदान केल्या आहेत.
अनेक नामांकित कंपन्या विविध इमेज आणि व्हिडिओ ॲनोटेशन फॉरमॅटमध्ये प्रशिक्षण डेटासेट प्रदान करतात, ज्याचा वापर डेव्हलपर्स एआय मॉडेल्स विकसित करण्यासाठी करू शकतात.
प्रशिक्षण डेटा कुठून येतो?
स्वायत्त वाहने त्यांच्या सभोवतालची माहिती गोळा करण्यासाठी, ओळखण्यासाठी आणि त्याचा अर्थ लावण्यासाठी विविध सेन्सर्स आणि उपकरणांचा वापर करतात. कृत्रिम बुद्धिमत्तेद्वारे समर्थित उच्च-कार्यक्षम AV प्रणाली विकसित करण्यासाठी विविध डेटा आणि भाष्ये आवश्यक आहेत.
वापरलेली काही साधने आहेत:
कॅमेराः
वाहनावरील कॅमेरे 3D आणि 2D प्रतिमा आणि व्हिडिओ रेकॉर्ड करतात
रडार:
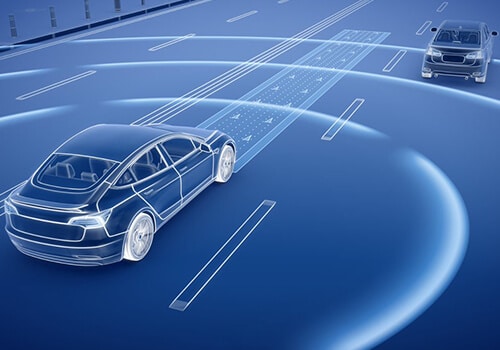
रडार वाहनाला ऑब्जेक्ट ट्रॅकिंग, डिटेक्शन आणि मोशन प्रेडिक्शन संबंधी महत्त्वपूर्ण डेटा प्रदान करते. हे डायनॅमिक वातावरणाचे डेटा-समृद्ध प्रतिनिधित्व तयार करण्यात देखील मदत करते.
LiDaR (लाइट डिटेक्शन आणि रेंजिंग):
2D जागेत 3D प्रतिमांचा अचूक अर्थ लावण्यासाठी, LiDAR वापरणे अत्यावश्यक आहे. LiDAR लेझर वापरून खोली आणि अंतर आणि समीपता संवेदना मोजण्यात मदत करते.
स्वायत्त वाहन प्रशिक्षण डेटा गोळा करताना लक्षात ठेवा
सेल्फ ड्रायव्हिंग वाहन प्रशिक्षण देणे हे एकट्याचे काम नाही. त्यात सतत सुधारणा आवश्यक आहे. पूर्णपणे स्वायत्त वाहन हे चालकविरहित कारसाठी एक सुरक्षित पर्याय असू शकते ज्यांना मानवी मदतीची आवश्यकता आहे. परंतु यासाठी, यंत्रणेला मोठ्या प्रमाणावर वैविध्यपूर्ण आणि प्रशिक्षित करावे लागेल उच्च दर्जाचे प्रशिक्षण डेटा.
खंड आणि विविधता
जेव्हा तुम्ही तुमच्या मशीन लर्निंग मॉडेलला मोठ्या प्रमाणातील विविध डेटासेटवर प्रशिक्षित करता, तेव्हा एक चांगली आणि अधिक विश्वासार्ह प्रणाली विकसित केली जाऊ शकते . एक अशी डेटा स्ट्रॅटेजी असणे आवश्यक आहे, जी अचूकपणे ओळखू शकेल की डेटासेट केव्हा पुरेसा आहे आणि केव्हा प्रत्यक्ष अनुभवाची आवश्यकता आहे.
ड्रायव्हिंगचे काही पैलू केवळ वास्तविक जगाच्या अनुभवातून येतात. उदाहरणार्थ, स्वायत्त वाहनाने सिग्नल न देता वळणे किंवा पादचारी जेवॉकिंगचा सामना करणे यासारख्या विचलित वास्तविक-जगातील परिस्थितींचा अंदाज लावला पाहिजे.
उच्च-गुणवत्तेचे डेटा ॲनोटेशन मोठ्या प्रमाणात मदत करत असले तरी, प्रशिक्षण आणि अनुभवाच्या काळात मोठ्या प्रमाणात आणि विविधतेने डेटा मिळवण्याची शिफारस देखील केली जाते.
भाष्यात उच्च अचूकता
तुमचे मशीन लर्निंग आणि डीप लर्निंग मॉडेल्स स्वच्छ आणि अचूक डेटावर प्रशिक्षित केले पाहिजेत. स्वयंचलित ड्रायव्हिंग गाड्या अधिक विश्वासार्ह होत आहेत आणि उच्च पातळीची अचूकता नोंदवत आहेत, परंतु त्यांना अजूनही ९५% अचूकतेवरून ९९% पर्यंत पोहोचणे आवश्यक आहे. ते करण्यासाठी, त्यांना रस्ता अधिक चांगल्या प्रकारे समजून घ्यावा लागेल आणि मानवी वर्तनाचे असामान्य नियम शिकावे लागतील.
दर्जेदार डेटा भाष्य तंत्र वापरणे मशीन लर्निंग मॉडेलची अचूकता सुधारण्यास मदत करू शकते.
- माहिती प्रवाहातील अंतर आणि असमानता ओळखून प्रारंभ करा आणि डेटा लेबलिंग आवश्यकता अद्यतनित ठेवा.
- वास्तविक-जगातील एज केस परिस्थितींना संबोधित करण्यासाठी धोरणे विकसित करा.
- नवीनतम प्रशिक्षण उद्दिष्टे प्रतिबिंबित करण्यासाठी मॉडेल आणि गुणवत्ता बेंचमार्क नियमितपणे सुधारा.
- नवीनतम लेबलिंग वापरणाऱ्या विश्वासार्ह आणि अनुभवी डेटा प्रशिक्षण भागीदारासह नेहमी भागीदारी करा आणि भाष्य तंत्र आणि सर्वोत्तम पद्धती.
संभाव्य वापर प्रकरणे
ऑब्जेक्ट डिटेक्शन आणि ट्रॅकिंग
प्रतिमेमध्ये पादचारी, कार, रस्ता सिग्नल आणि बरेच काही यासारख्या वस्तू भाष्य करण्यासाठी अनेक भाष्य तंत्रे वापरली जातात. हे स्वायत्त वाहनांना अधिक अचूकतेसह गोष्टी शोधण्यात आणि ट्रॅक करण्यास मदत करते.
नंबर प्लेट शोधणे

सेमाफोरचे विश्लेषण
पुन्हा, बाउंडिंग बॉक्स तंत्राचा वापर करून, सिग्नल आणि साइनबोर्ड सहजपणे ओळखले जातात आणि भाष्य केले जातात.
पादचारी ट्रॅकिंग सिस्टम
पादचारी ट्रॅकिंग प्रत्येक व्हिडिओ फ्रेममध्ये पादचाऱ्यांच्या हालचालीचा मागोवा घेऊन आणि भाष्य करून केले जाते जेणेकरून स्वायत्त वाहन पादचाऱ्यांच्या हालचाली अचूकपणे ओळखू शकेल.
लेन भेद
स्वायत्त वाहन प्रणालीच्या विकासामध्ये लेन भिन्नता महत्त्वपूर्ण भूमिका बजावते. स्वायत्त वाहनांमध्ये, अचूक लेन भिन्नता सक्षम करण्यासाठी पॉलीलाइन भाष्य वापरून लेन, रस्ते आणि पदपथांवर रेषा काढल्या जातात.
ADAS प्रणाली
प्रगत चालक सहाय्य प्रणाली (ADAS) स्वायत्त वाहनांना रस्त्यावरील चिन्हे, पादचारी, इतर वाहने, पार्किंग सहाय्य आणि टक्कर चेतावणी ओळखण्यास मदत करतात. ADAS मध्ये संगणकीय दृष्टी (computer vision) सक्षम करण्यासाठी , वस्तू आणि परिस्थिती ओळखून वेळेवर कृती करण्याकरिता रस्त्यावरील सर्व चिन्हांच्या प्रतिमा प्रभावीपणे चिन्हांकित करणे आवश्यक आहे.
ड्रायव्हर मॉनिटरिंग सिस्टम / इन-केबिन मॉनिटरिंग
इन-केबिन मॉनिटरिंगमुळे वाहनातील प्रवासी आणि इतरांची सुरक्षा सुनिश्चित करण्यात मदत होते. केबिनमध्ये ठेवलेला कॅमेरा ड्रायव्हरची महत्त्वाची माहिती गोळा करतो जसे की तंद्री, डोळ्यांची नजर, विचलित होणे, भावना आणि बरेच काही. या केबिनमधील प्रतिमा अचूकपणे भाष्य केल्या आहेत आणि मशीन लर्निंग मॉडेलच्या प्रशिक्षणासाठी वापरल्या जातात.

शेप ही एक अग्रगण्य डेटा ॲनोटेशन कंपनी असून, ती व्यवसायांना स्वायत्त वाहन प्रणाली चालवण्यासाठी उच्च-गुणवत्तेचा प्रशिक्षण डेटा प्रदान करण्यात महत्त्वपूर्ण भूमिका बजावते. आमच्या इमेज लेबलिंग आणि ॲनोटेशनच्या अचूकतेने आरोग्यसेवा, रिटेल आणि ऑटोमोटिव्ह यांसारख्या विविध उद्योग क्षेत्रांमध्ये आघाडीची एआय उत्पादने तयार करण्यास मदत केली आहे.
आम्ही तुमच्या सर्व मशीन लर्निंग आणि डीप लर्निंग मॉडेल्ससाठी स्पर्धात्मक किमतींवर मोठ्या प्रमाणात विविध प्रशिक्षण डेटासेट प्रदान करतो.
विश्वासार्ह आणि अनुभवी प्रशिक्षण डेटा प्रदात्यासह तुमचे AI प्रकल्प बदलण्यासाठी सज्ज व्हा.